

Debugging an Autonomous Underwater Vehicle with Tracealyzer
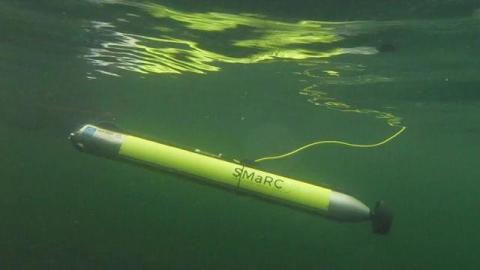
By Max Johansson, Vehicular Systems, Linköping University An AUV shown for illustration. Photo by Swedish Maritime Robotics Centre (SMaRC). At KTH, the Swedish Maritime Robotics Centre (SMaRC) is continuously developing an autonomous underwater vehicle (AUV) as a research platform for studying underwater environments. The AUV has traditionally been powered by batteries, but adding a fuel cell can extend its operating range.